Tampilkan postingan dengan label Robot. Tampilkan semua postingan

Minggu, 13 Agustus 2017

Merakit Robot Tebak Bola Mindstorm EV3

Salah satu kegiatan anak anak di rumah adalah membuat sesuatu dengan Lego. Untuk anak yang kecil bisa menggunakan Lego Mega Bloks, yang usia sekolah dasar menggunakan Lego Teknik dan untuk usia sekolah menengah menggunakan Lego Mindstorm. Lego Mindstorm memiliki banyak contoh dan tutorial. Sekilas membuat model dari mindstorm ini seperti merakit robot sendiri. Sebetulnya banyak sekali yang harus dipelajari untuk dapat membuat robot, lego ini hanya berusaha membuat proses pembuatan robot menjadi lebih sederhana agar anak anak tidak bosan dan jenuh ketika berusaha membuat robot sendiri.  Ketika merakit robot dengan Lego Mindstorm anak anak tidak perlu pusing pusing membuat dan memasang sendiri komponen dengan berbagai peralatan pertukangan karena memang Lego sudah membuat komponennya secara moduler dengan  berbagai macam sambungan yang lebih mudah dipasang.

Robot tebak bola ini dibuat oleh anak ke 2 usia 13 tahun. Robot ini dapat memainkan permainan tebak bola secara otomatis. Tutorial merakit lego ini diperoleh dari: https://www.lego.com/en-us/mindstorms/build-a-robot/ev3-game. Script default dari: https://sites.google.com/site/legomindstormsev3studio/course-feedback

Ada beberapa modifikasi yang dibuatnya agar robot ini dapat bekerja secara  mekanik. Ini karena tutorial merakit lego menggunakan Lego Mindstorm Home Edition sementara Lego Mindstorm yang digunakan adalah Lego Mindstorm Educational Pack.  Ada beberapa komponen yang perlu dimodifikasi karena tidak ada di Lego Mindstorm Educational Pack.


Selasa, 06 September 2016

Belajar membuat Robot Arm H 25 dari EV Educational Pack

Ini adalah salah satu karya si Sulung ketika belajar merakit robot. Di bawah ini adalah tulisannya sendiri mengenai robot tersebut.
 
Robot ini dibuat menggunakan tutorial di http://robotsquare.com/2013/10/01/education-ev3-45544-instruction/

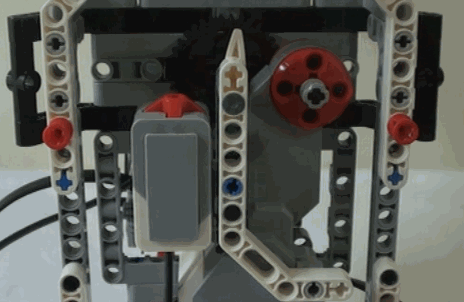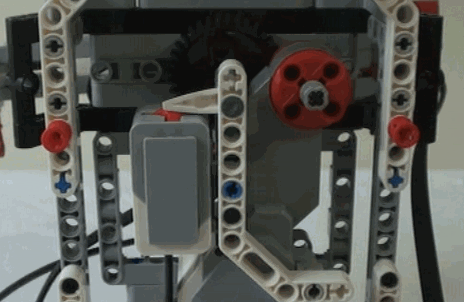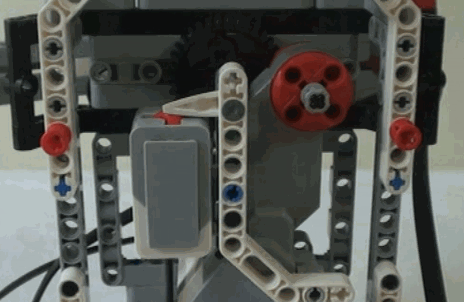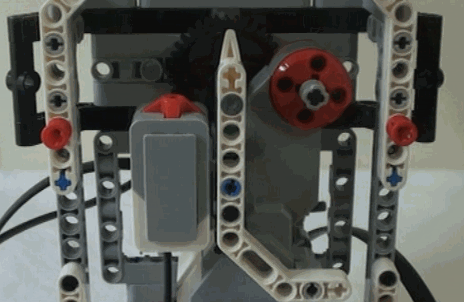
Robot Arm H 25 ini terdiri dari 3 motor dan 2 sensor dan didesain untuk memindahkan barang. 

Motor pertama digunakan untuk mengontrol arah robot. Motor berada di bawah roda gigi berwarna hitam 

[Motor pertama sedang beraksi]

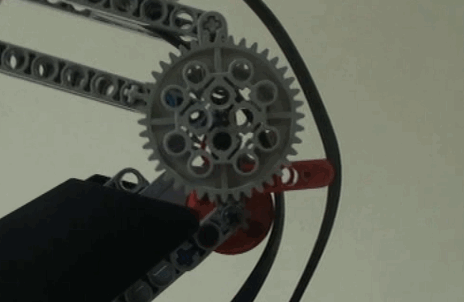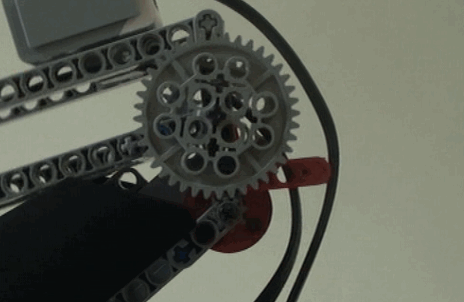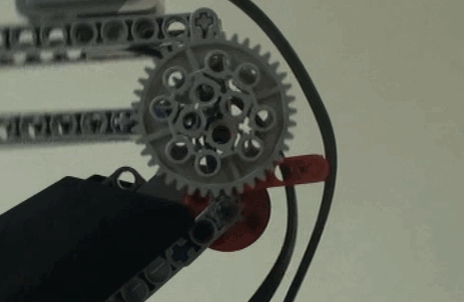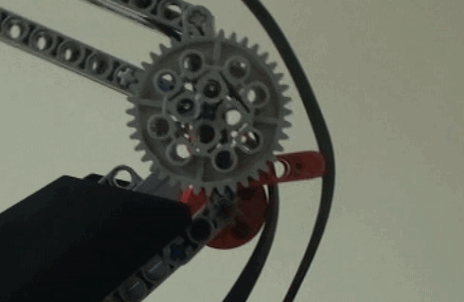
Motor ini di sambung dengan roda gigi yang akan menggerakkan motor dan roda gigi lain yang tersambung ke touch sensor. Jika motor sudah melewati batas,  touch sensor akan tertekan dan membuat motor berhenti. Jika touch sensor ini tidak ada, maka robot akan bergerak bebas dan bisa melilit dirinya dengan kabel.

[Gambar touch sensor sedang bergerak.]

Touch sensor ini berada dibagian bawah robot.
                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                                     
Motor kedua digunakan untuk mengontrol tangan robot

Gambar motor kedua yang tersambung ke beberapa roda gigi.


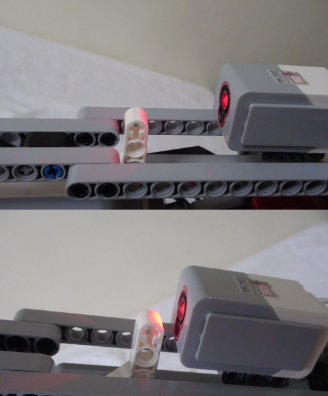
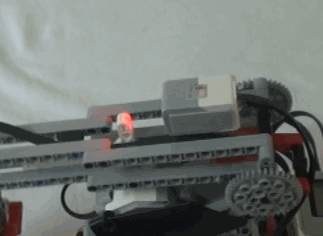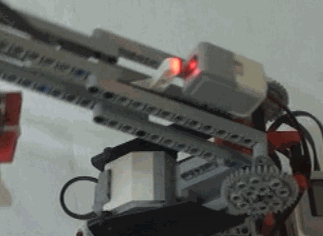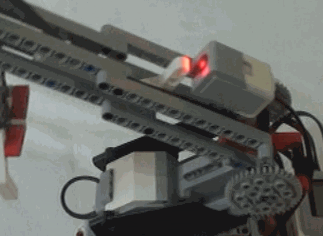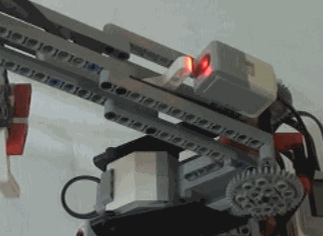
Ketika tangan bergerak keatas, sebuah beam kecil akan ikut tertarik dan menutupi sensor warna. Ketika sensor warna tertutup,  motor akan berhenti.

Gambar beam kecil yang sedang tidak menutupi sensor (atas) dan yang menutupi sensor (bawah).


Gambar beam kecil  yang menutupi sensor warna sedang berjalan.


Motor ketiga digunakan untuk menggerakkan claw (cakar), dan lebih rumit dari dua motor lainnya. Motor ini menggerakkan roda gigi kecil yang tersambung ke roda gigi lain.
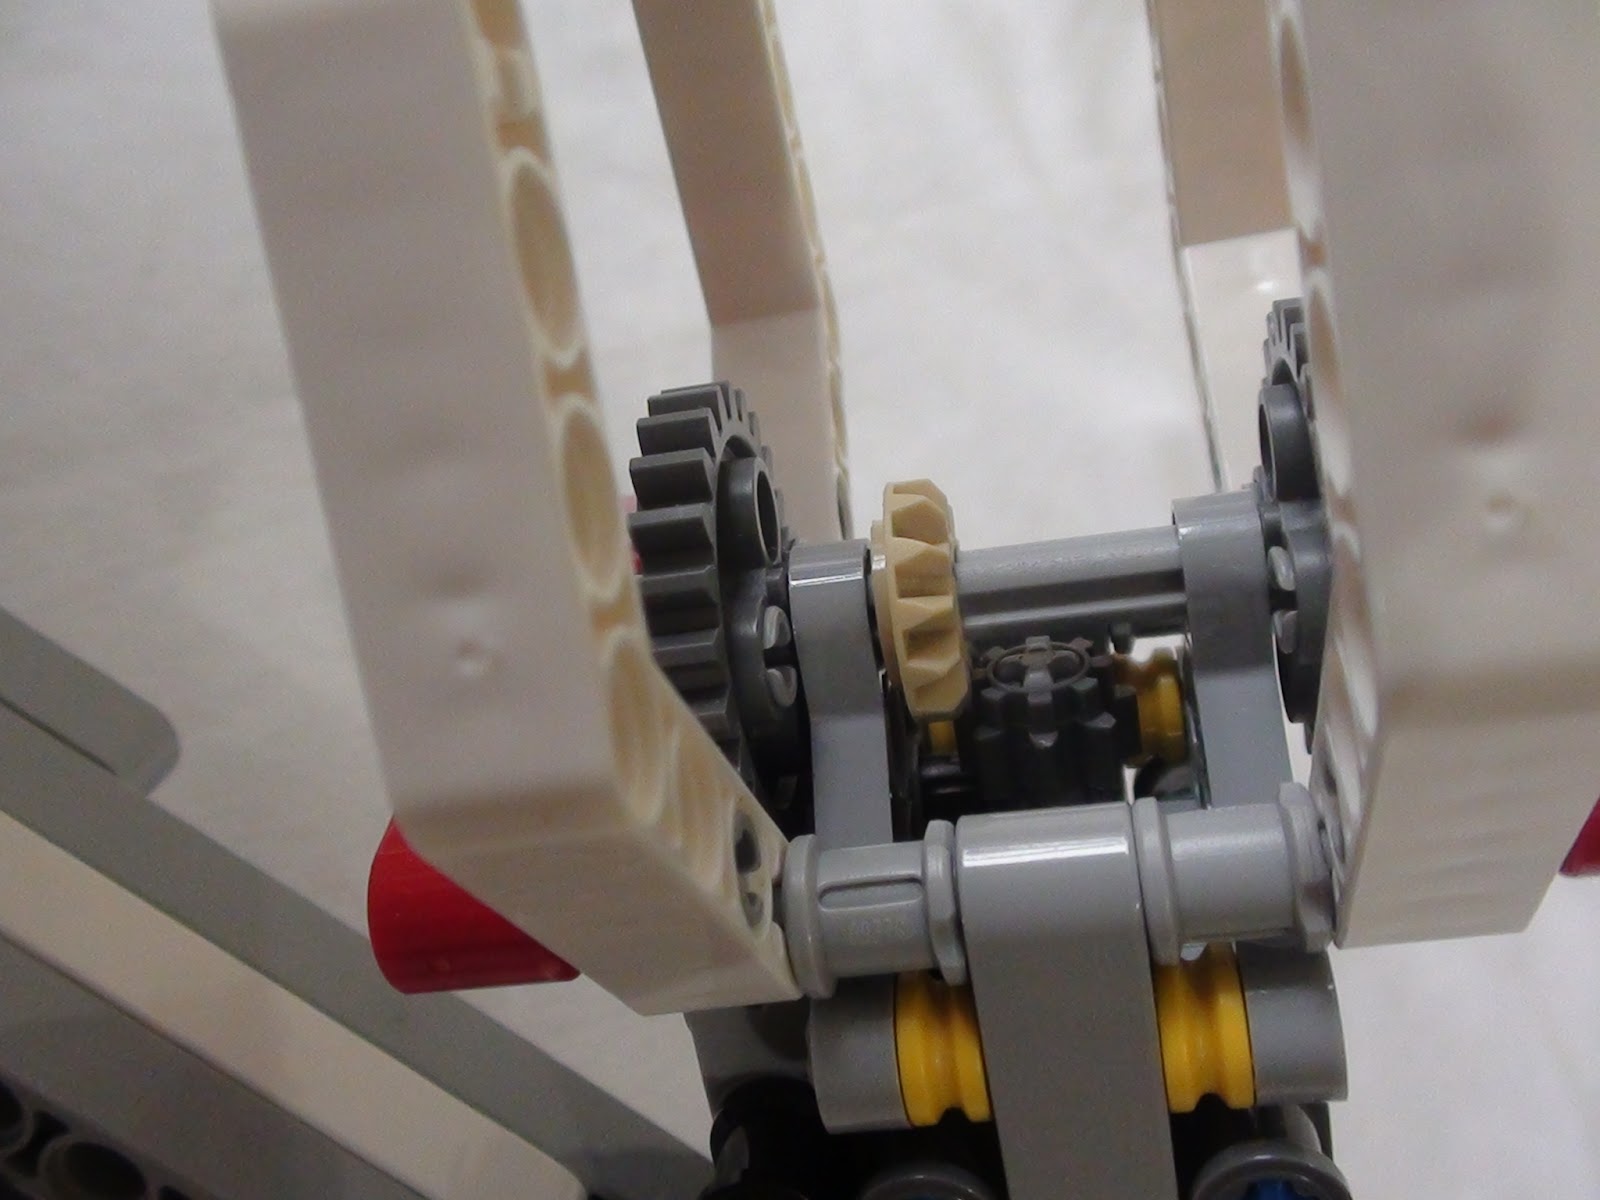
Gambar roda gigi pada claw.

Claw menggunakan teknik bevel gear dimana roda gigi horizontal dibelokkan ke roda gigi vertikal seperti pada gambar diatas.

Masalah sering terjadi disini ketika roda gigi berwarna kuning muda tidak tersambung ke roda gigi utama (roda gigi kecil berwarna abu abu) yang menggerakkan poros. Sambungan antara roda gigi kuning muda dan roda gigi kecil utama sangat penting, karena kedua roda gigi ini adalah roda gigi yang akan menggerakkan keseluruhan cakar.

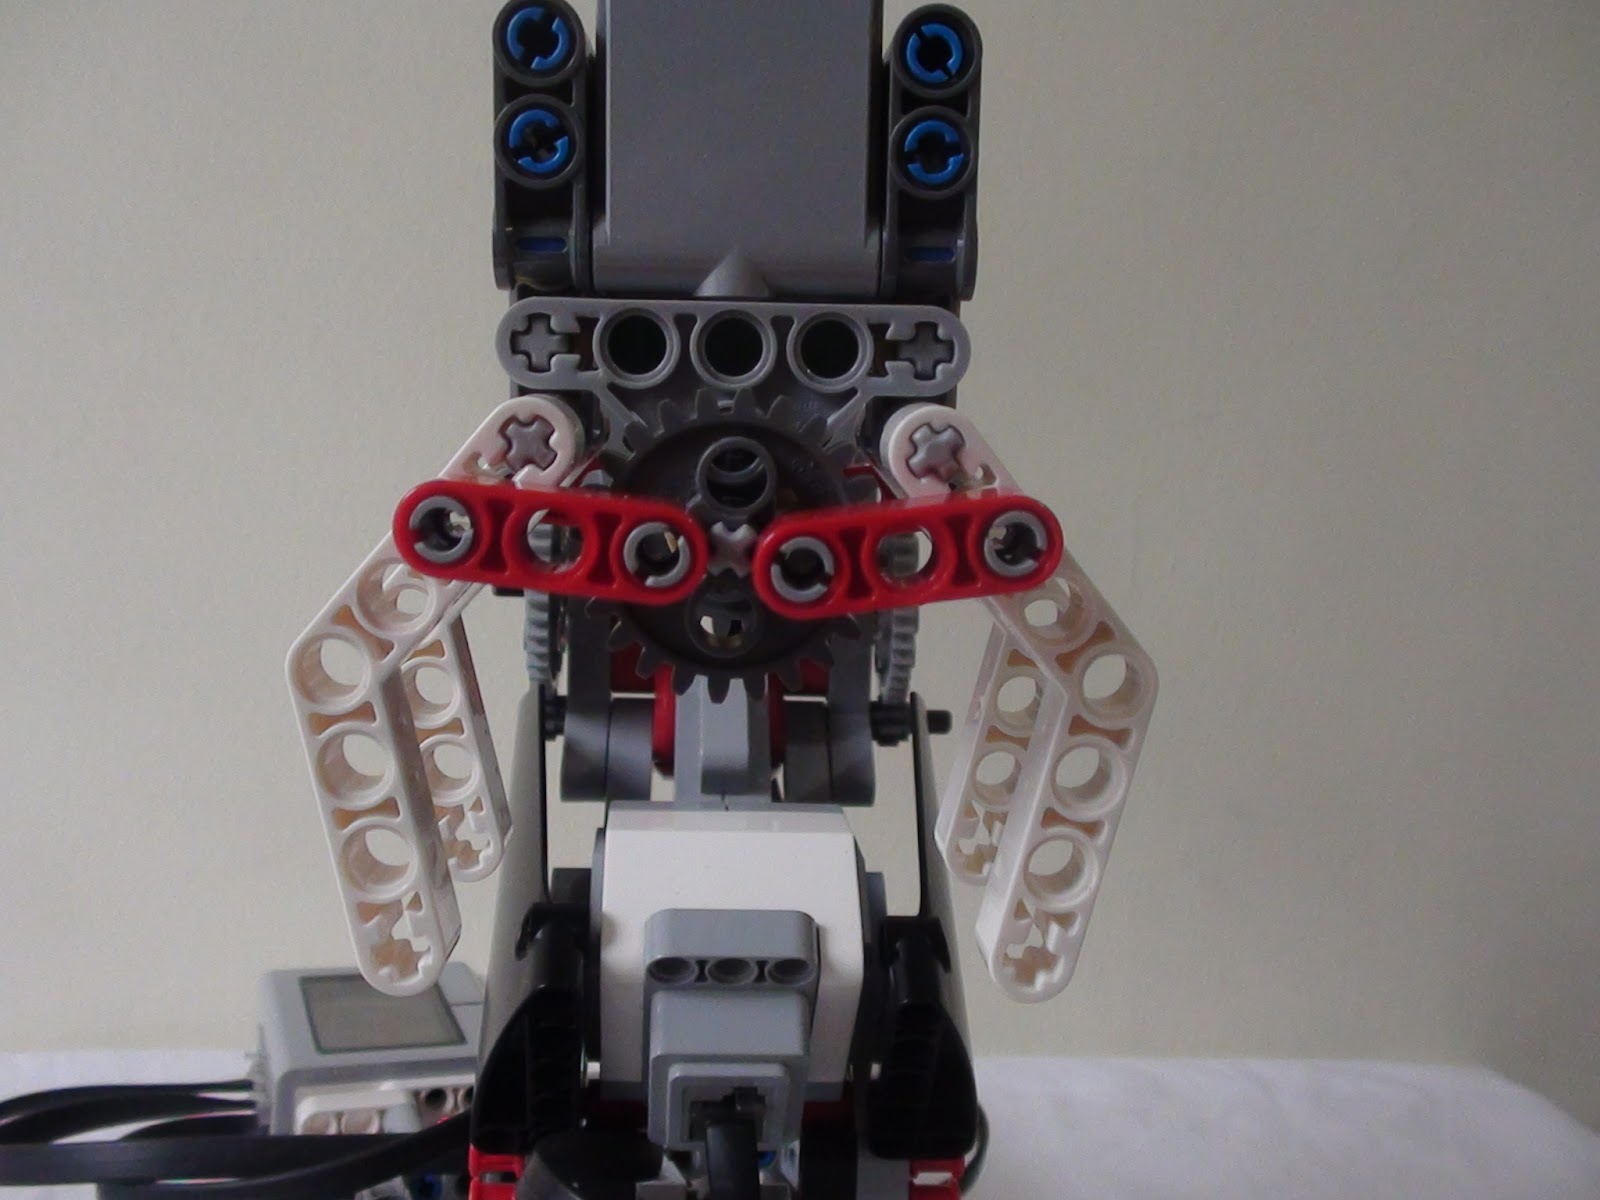
Kadang kadang, roda gigi - roda gigi ini gagal bekerja karena tergeser sebanyak sekitar 1 mm karena getarannya sendiri. Walaupun kecil, geseran ini memutuskan sambungan kedua roda gigi ini sehingga cakar tidak bisa bergerak. Bahkan ketika robot ini dijalankan, cakar sering tidak berjalan walaupun tidak membawa apa apa. Ketika robot dibuat terbalik, biasanya cakar akan bergerak baik baik saja. Mungkin pengaruh gravitasi?

Gambar claw